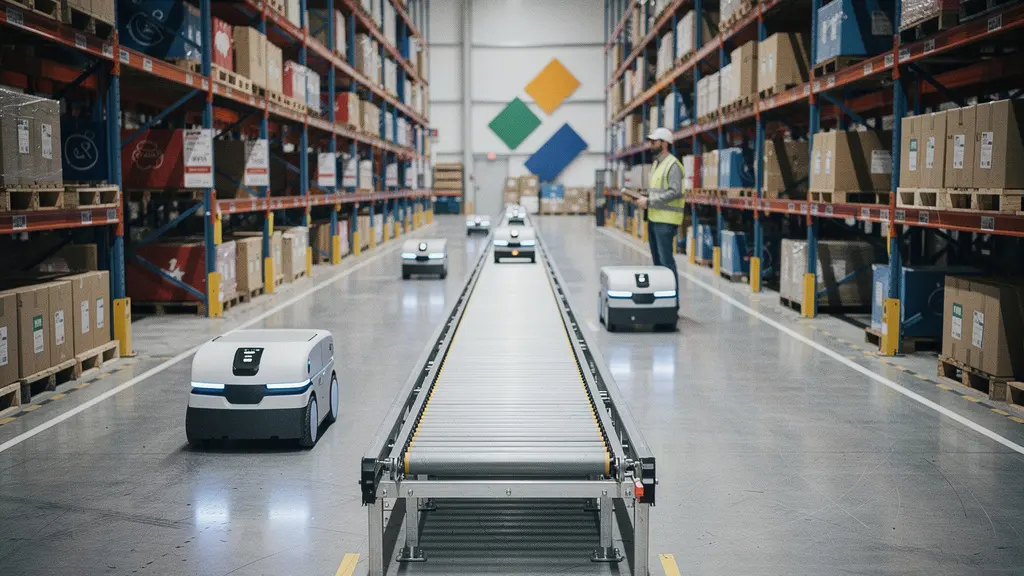
La véritable rupture des AMR ne réside pas dans le remplacement des opérateurs, mais dans la dissolution des infrastructures physiques au profit d’une logistique algorithmique où le bâtiment devient un serveur et les robots des processus mobiles.
- Les AMR éliminent le filoguidage et réduisent le déploiement à quelques jours contre plusieurs mois pour les AGV traditionnels
- La cohabitation sécurisée repose sur la norme ISO 3691-4 et une orchestration dynamique des flux piétons/robots
- Le goods-to-person permet de regagner jusqu’à 30% de surface utile tout en multipliant par deux la productivité de picking
Recommandation : Avant tout investissement, cartographiez vos flux via une analyse VSM pour identifier les goulots d’étranglement prioritaires à l’automatisation mobile.
Les convoyeurs fixes ont longtemps incarné l’idéal de l’automatisation logistique : une mécanique fiable, prévisible et continue. Pourtant, cette architecture « monolithique » fige l’entrepôt dans une géométrie immuable où chaque modification d’implantation implique des travaux lourds et une immobilisation partielle de l’activité. Les discours convenus sur l’« industrie 4.0 » ou les « usines du futur » échouent souvent à expliquer le mécanisme concret de cette transformation : si les robots mobiles autonomes (AMR) supplantent progressivement les systèmes filoguidés, ce n’est pas simplement parce qu’ils « remplacent l’homme » ou « réduisent les coûts », arguments génériques entendus mille fois.
La mutation profonde tient à un changement de paradigme : la transition d’une infrastructure rigide vers une infrastructure liquide. Dans cette logique, le bâtiment perd son caractère statique pour devenir un espace algorithmique où les allées se dissolvent au gré des besoins, où l’énergie s’orchestrate plutôt qu’elle ne se gère, et où la cartographie évolue en temps réel. Pour un directeur de site logistique, comprendre cette rupture nécessite d’aborder la sécurité de cohabitation, l’optimisation spatiale du goods-to-person, l’autonomie énergétique, et l’intégration systémique avec les ERP.
Cet article déconstruit les fondements techniques et organisationnels qui permettent aux AMR de libérer la flexibilité opérationnelle promise, en évitant les écueils de la congestion algorithmique et des écarts de stock.
À travers huit angles d’analyse — de la différenciation AGV/AMR à la cartographie des flux (VSM) en passant par l’interface ERP-WMS — nous explorerons comment mettre en œuvre cette « logistique événementielle » où chaque robot devient un nœud mobile d’intelligence distribuée.
Sommaire : Pourquoi la robotique mobile autonome transforme l’entreposage
- AGV ou AMR : pourquoi la navigation sans filoguidage change tout pour votre infrastructure ?
- Sécurité des AMR : comment faire cohabiter piétons et robots dans les allées étroites ?
- Goods-to-Person : combien de m² gagnez-vous en supprimant les allées de circulation piétonne ?
- Recharge d’opportunité : comment les robots gèrent-ils leur batterie sans intervention humaine ?
- Mapping de l’entrepôt : combien de temps faut-il pour mettre en service une flotte de 10 AMR ?
- Navettes ou Transstockeurs : quelle technologie choisir pour un entrepôt à forte rotation ?
- Interface ERP-WMS : comment éviter les écarts de stock entre la compta et l’entrepôt ?
- Comment cartographier vos flux (VSM) pour identifier les goulots d’étranglement de votre entrepôt ?
AGV ou AMR : pourquoi la navigation sans filoguidage change tout pour votre infrastructure ?
La distinction entre AGV (Automated Guided Vehicle) et AMR (Autonomous Mobile Robot) dépasse le simple niveau technologique pour toucher à la philosophie d’aménagement de l’entrepôt. Les AGV traditionnels reposent sur une infrastructure physique de guidage — filoguidage au sol, codes-barres ou réflecteurs lasers — qui les ancre littéralement dans le béton. Toute évolution de l’implantation nécessite une réingénierie lourde, des travaux et une interruption d’activité.
À l’inverse, les AMR utilisent des technologies de SLAM (Simultaneous Localization and Mapping) et de navigation naturelle par lidar ou vision, leur permettant de s’orienter dans l’espace sans repères fixes au sol. Cette autonomie transforme l’infrastructure en une « infrastructure liquide » où les parcours s’adaptent dynamiquement aux contraintes opérationnelles. DHL Supply Chain a récemment franchi le cap des 500 millions de picks réalisés par AMR, dont les 100 derniers millions en seulement 154 jours, démontrant l’accélération possible une fois la friction infrastructurelle levée.
Cependant, cette flexibilité soulève le défi de la congestion algorithmique. Lorsque la densité de robots augmente, la coordination devient critique. Une étude récente sur l’orchestration de grandes flottes de robots montre que des méthodes hybrides combinant apprentissage et optimisation légère permettent d’atteindre des gains de débit de plus de 10% sur des benchmarks denses (jusqu’à 500 agents), tout en évitant les saturation des allées.
Sécurité des AMR : comment faire cohabiter piétons et robots dans les allées étroites ?
La cohabitation entre opérateurs et robots mobiles soulève une question fondamentale : comment garantir la sécurité sans sacrifier la fluidité des flux dans des espaces souvent contraints ? Contrairement aux systèmes traditionnels qui ségréguaient physiquement les zones robotisées et piétonnes, les AMR modernes intègrent une intelligence de détection et d’évitement dynamique.
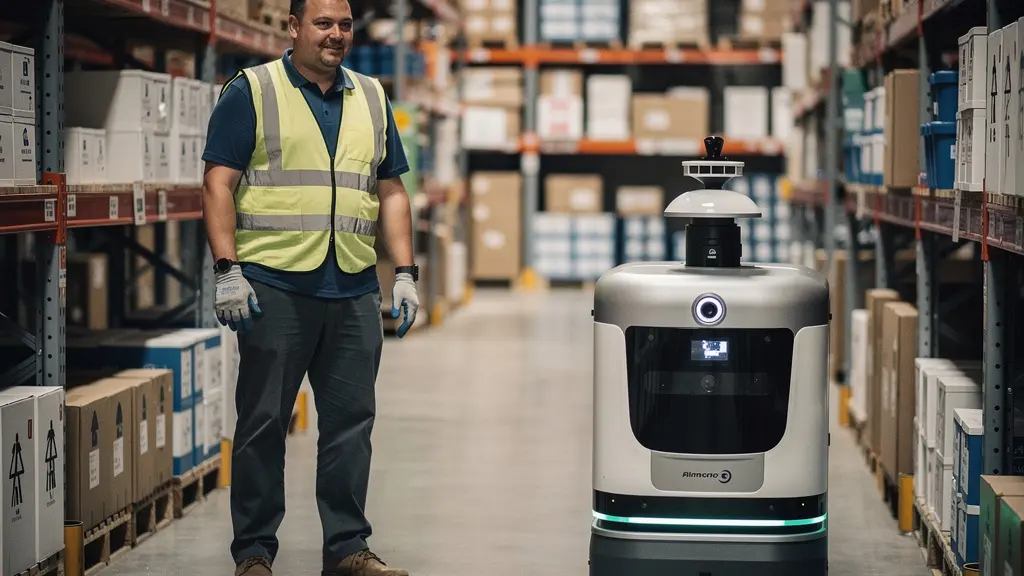
Cette approche repose sur des capteurs multi-technologies (lidars 2D/3D, caméras de vision, ultrasons) couplés à des algorithmes de prédiction de trajectoire. La norme ISO 3691-4:2023 spécifie les exigences de sécurité et les moyens de vérification pour les chariots de manutention sans conducteur, imposant notamment des zones de sécurité dynamiques et des vitesses adaptatives en fonction de l’environnement détecté.
Votre feuille de route pour sécuriser la co-activité humains/robots
- Points de contact : lister tous les scénarios de co-activité (allées étroites, croisements, dépassements, zones de chargement) et formaliser une évaluation des risques documentée
- Collecte : inventorier les mesures de réduction existantes (vitesses limites, dispositifs de détection, arrêts d’urgence) et vérifier leur cohérence avec le marquage CE
- Cohérence : confronter les procédures de formation des opérateurs et la gestion des visiteurs aux normes harmonisées de l’UE
- Mémorabilité/émotion : tester les situations dégradées (perte réseau, capteur en défaut, obstacle inattendu) pour garantir un état sûr et une reprise maîtrisée
- Plan d’intégration : prévoir un processus de revalidation avant remise en production lors des modifications substantielles (changement de logiciel d’évitement, ajout de capteurs)
Goods-to-Person : combien de m² gagnez-vous en supprimant les allées de circulation piétonne ?
L’architecture traditionnelle de l’entreposage sacrifie une part conséquente de la surface utile aux allées de circulation piétonne, généralement larges de 1,5 à 3 mètres pour permettre le passage des chariots élévateurs et la sécurité des opérateurs. Le modèle Goods-to-Person (GTP) inverse cette logique : ce sont les robots qui se déplacent pour apporter les articles à des postes de travail fixes, éliminant la nécessité de vastes couloirs de circulation.
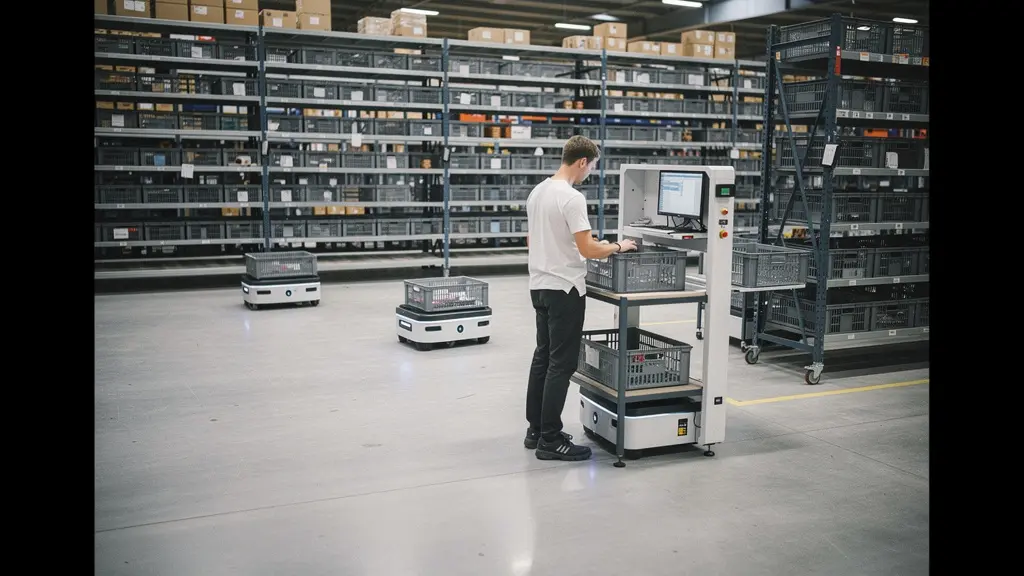
Cette « dissolution des allées » permet de regagner jusqu’à 30% de surface exploitable, selon la géométrie initiale de l’entrepôt. Mais le bénéfice ne se limite pas à la densification du stockage. D’après un retour terrain récent sur une organisation goods-to-person hybride, les sites équipés de flottes d’AMR observent des gains de productivité allant de +25% à +200% selon les configurations, combinés à une réduction des déplacements piétons de 30%.
L’opérateur reste ainsi stationnaire dans un environnement ergonomique optimisé, tandis que le robot gère la logistique interne. Cette configuration réduit également la fatigue physique et les accidents de manutention, créant une valeur ajoutée humaine parallèle à l’efficience opérationnelle.
Recharge d’opportunité : comment les robots gèrent-ils leur batterie sans intervention humaine ?
L’autonomie énergétique constitue le talon d’Achille potentiel des flottes de robots mobiles. Contrairement aux AGV qui suivaient des cycles de recharge programmés en fin de quart, les AMR doivent gérer leur consommation de manière « événementielle » pour maintenir la continuité de service. La recharge d’opportunité (opportunity charging) représente la solution : de courtes sessions de recharge pendant les temps d’attente ou les pauses de l’activité, plutôt que des arrêts prolongés.
Les technologies de charge par induction ou par contact automatisé permettent des recharges rapides, d’après un exemple récent de configuration de recharge rapide en intralogistique annonçant une charge complète en environ 30 minutes. Cette capacité modifie profondément la planification des missions : le robot évalue en temps réel son niveau de batterie, la charge de travail prévue et la disponibilité des stations pour optimiser son trajet.
Cette orchestration énergétique nécessite cependant une coordination centralisée qui arbitrage entre l’urgence de la mission et l’état de charge, évitant la saturation des points de recharge qui créerait un nouveau goulot d’étranglement.
Mapping de l’entrepôt : combien de temps faut-il pour mettre en service une flotte de 10 AMR ?
La promesse de flexibilité des AMR se traduit concrètement par une réduction drastique des délais de mise en service. Selon un guide de comparaison récent AGV vs AMR, le déploiement d’une flotte d’AMR s’effectue en quelques jours pour la cartographie et la mise en route, contre plusieurs semaines ou mois pour les infrastructures filoguidées traditionnelles qui nécessitent des travaux de génie civil.
Cette rapidité s’explique par la capacité des robots à réaliser un mapping dynamique : un premier tour d’exploration autonome permet de générer la cartographie initiale, que les opérateurs affinent ensuite via une interface logicielle pour définir les zones interdites, les couloirs préférentiels et les points de stationnement.
L’évolution vers des flottes hétérogènes (multi-constructeurs) est facilitée par des standards comme le VDA 5050 (version 2.1.0 publiée en août 2024), qui définit une interface ouverte entre systèmes de contrôle et robots. « Aujourd’hui, les environnements d’automatisation sont plus que jamais diversifiés », souligne Kevin Dumas de Mobile Industrial Robots (MiR), évoquant la nécessité de cette standardisation pour éviter le verrouillage propriétaire.
Navettes ou Transstockeurs : quelle technologie choisir pour un entrepôt à forte rotation ?
L’automatisation des flux ne se limite pas aux robots de transport ; elle s’accompagne souvent d’une réflexion sur les systèmes de stockage automatisés (AS/RS). Deux architectures dominent : les mini-loads à transstockeurs (crane-based) et les systèmes à navettes (shuttle). Le choix dépend du débit requis, de la densité de stockage souhaitée et de l’évolutivité envisagée.
Les transstockeurs offrent une performance stable d’environ 100 à 120 entrées/sorties par heure et par machine, idéale pour des flux prévisibles. Les navettes, quant à elles, permettent une montée en charge par ajout d’unités (scalabilité horizontale) et peuvent atteindre 1000 entrées/sorties par heure et par allée selon le nombre de navettes déployées, bien qu’elles introduisent une complexité de pilotage du trafic.
| Technologie | Débit indicatif | Atout clé (rotation) | Compromis typique |
|---|---|---|---|
| Mini-load à transstockeur | Environ 100–120 E/S par heure et transstockeur | Performance stable, maîtrise des flux sur allées dédiées | Ajout de capacité coûteux (CAPEX + génie civil) |
| Case shuttle ASRS | Environ 1000 E/S par heure et allée | Scalabilité par ajout de navettes, bonne densité | Complexité d’ordonnancement, risque de saturation logicielle |
| Motorized conveyor ASRS | Densité maximale privilégiée | Densité de stockage très élevée (pas d’allées) | Rigidité structurelle, reconfiguration coûteuse |
Une approche hybride combine souvent les deux : par exemple, une plateforme récente de 36 M€ utilise un miniload Swisslog (8800 bacs, 2 transstockeurs) pour les flux réguliers, et un système à navettes goods-to-person (44000 bacs, 72 robots) pour les pics d’activité, atteignant 1500 lignes de commandes par heure. « Le système Pallet Shuttle peut être associé à deux types d’équipements : navettes ou transstockeurs », précise Mecalux.
Interface ERP-WMS : comment éviter les écarts de stock entre la compta et l’entrepôt ?
L’automatisation physique par les AMR amplifie les dysfonctionnements d’intégration système. Si les mouvements de stock deviennent ultra-rapides et invisibles à l’œil humain, tout décalage entre le système de gestion d’entrepôt (WMS) et l’ERP de l’entreprise se traduit par des écarts de valorisation critiques. « Chaque vente ou retour qui modifie la quantité modifie également la valeur », rappelle Jesta I.S.
Pour maîtriser ces écarts, une méthodologie en quatre étapes s’impose : d’abord, décrire finement les processus métier de bout en bout (réception, stockage, préparation, expédition, retours) ; ensuite, valider que les interfaces supportent ces processus sans double saisie ; puis piloter activement les écarts via des tours de contrôle automatisés ; enfin, automatiser les processus et former les équipes à la gestion des exceptions.
Les technologies d’inventaire automatisé, comme les drones qui réalisent des comptages cycliques en heures creuses, alimentent directement cette synchronisation temps réel. Ils permettent de maintenir un alignement permanent entre le stock théorique et le stock physique, sans immobiliser les opérateurs.
À retenir
- L’autonomie de navigation SLAM supprime les infrastructures fixes et permet un déploiement en quelques jours
- La sécurité repose sur la norme ISO 3691-4 et une gestion dynamique des interactions plutôt que sur la ségrégation spatiale
- Le goods-to-person permet de regagner jusqu’à 30% de surface et d’augmenter la productivité de picking jusqu’à 200%
- L’interopérabilité via VDA 5050 et la synchronisation ERP-WMS temps réel sont critiques pour éviter les écarts de stock
Comment cartographier vos flux (VSM) pour identifier les goulots d’étranglement de votre entrepôt ?
Avant d’automatiser, il faut comprendre. Le Value Stream Mapping (VSM) ou cartographie des flux de valeur constitue l’outil méthodologique incontournable pour identifier les goulots d’étranglement prioritaires. Cette analyse visuelle permet de suivre le parcours d’une commande depuis sa réception jusqu’à son expédition, en quantifiant les temps de traitement et les temps d’attente.
Contrairement à la cartographie géométrique des AMR qui modélise l’espace physique, le VSM modélise le temps opérationnel. Il révèle les activités à valeur ajoutée (traitement effectif) versus les déplacements, les recherches et les stocks intermédiaires. Dans une logique d’automatisation par AMR, le VSM permet de déterminer précisément quels segments de la chaîne méritent l’investissement robotique : généralement les tâches répétitives à faible valeur ajoutée humaine ou les transports internes à forte fréquence.
L’interface VDA-5050 mentionnée précédemment s’intègre naturellement dans cette démarche, permettant d’orchestrer une flotte hétérogène de robots mobiles autonomes une fois les goulots identifiés. L’automatisation devient ainsi une réponse ciblée aux constats du VSM, plutôt qu’une solution générique.
Évaluez dès maintenant la cartographie de vos flux (VSM) pour identifier les goulots d’étranglement prioritaires où l’automatisation mobile apportera le ROI le plus significatif.