La rentabilité robotique ne découle pas du nombre de robots déployés, mais de l’orchestration systémique entre flexibilité opérationnelle et gestion du changement humain.
- L’architecture modulaire (RaaS, AMR) réduit le risque de surdimensionnement et allonge la durée de vie utile du système
- La réaffectation des caristes vers des rôles de supervision et maintenance est un levier de sécurité et d’acceptation sociale
Recommandation : Auditez l’architecture logicielle (WCS/WMS) et la capacité d’absorption du changement de vos équipes avant tout investissement matériel majeur.
Face à une pénurie structurelle de main-d’œuvre et à une croissance des volumes e-commerce de 15 à 20% annuelle, le directeur logistique se trouve devant un paradoxe brutal : comment absorber des flux croissants avec des effectifs stagnants voire réduits ? La réponse conventionnelle – déployer des robots pour remplacer les hommes – cache souvent une réalité plus complexe. Les promesses constructeurs d’un retour sur investissement en 36 mois s’évaporent fréquemment devant des systèmes rigides, des écarts de stock inexpliqués ou des conflits sociaux qui paralysent l’exploitation.
Mais si le véritable levier de rentabilité ne résidait pas dans la technologie elle-même, mais dans la capacité à orchestrer une elasticité opérationnelle et à gérer la dette technique invisible des interfaces systèmes ? Ce guide analyse huit dimensions critiques – du choix technologique à la gestion des ressources humaines, en passant par la résilience des architectures – pour construire un projet robotique qui tient ses promesses économiques sans sacrifier la robustesse opérationnelle.
Pour ceux qui préfèrent le format visuel, la vidéo suivante vous propose une immersion technique dans les systèmes de stockage automatisés pour petites pièces, complétant parfaitement les stratégies d’automatisation globale abordées dans ce guide.
Cette analyse s’articule autour de huit piliers stratégiques : le choix entre densité et fluidité technologique, la transformation des métiers caristes, la conception d’une continuité d’activité antifragile, l’arbitrage entre rigidité et modularité, la clarification des couches de pilotage informatique, la synchronisation des données financières et logistiques, la gestion des facteurs de pénibilité, et enfin la migration vers des topologies de flux reconfigurables.
Sommaire : architecture et rentabilité des systèmes robotiques d’entrepôt
- Navettes ou transstockeurs : quelle technologie choisir pour un entrepôt à forte rotation ?
- Automatisation : comment réaffecter vos caristes pour éviter un conflit social ?
- Panne du système automatisé : comment assurer la continuité d’activité quand le robot s’arrête ?
- Systèmes rigides vs flexibles : l’erreur de dimensionnement qui bloque votre croissance future
- WCS vs WMS : qui pilote quoi dans un entrepôt mécanisé ?
- Interface ERP-WMS : comment éviter les écarts de stock entre la compta et l’entrepôt ?
- Facteurs de pénibilité : votre entrepôt déclenche-t-il des points retraite pour vos salariés ?
- Pourquoi les robots AMR remplacent-ils les convoyeurs fixes dans les entrepôts modernes ?
Navettes ou transstockeurs : quelle technologie choisir pour un entrepôt à forte rotation ?
Le choix entre navettes autonomes et transstockeurs conventionnels illustre parfaitement le compromis entre densité de stockage et résilience opérationnelle. Les transstockeurs permettent d’atteindre une densité maximale en hauteur avec un système de stockage très compact, éliminant les allées de circulation traditionnelles et réduisant significativement les besoins en éclairage et en déplacements de chariots, comme le souligne l’expérience de Savencia sur l’optimisation des consommations énergétiques.
Cependant, cette densité s’acquiert au prix d’une rigidité structurelle. Chaque allée équipée d’un transstockeur constitue un point de défaillance unique : en cas de panne de la machine de tête d’allée, toute la voie devient inopérante. À l’inverse, les systèmes à navettes offrent une redondance naturelle. Un système de stockage à navettes modulaire permet d’ajouter des robots de manière incrémentale pour absorber des pics d’activité, avec des cadences avoisinant 250 entrées et 250 sorties par heure selon les configurations.
La décision ne doit donc pas reposer uniquement sur le coût au mètre carré, mais sur l’analyse des profils de rotation. Un entrepôt à forte rotation avec des saisons marquées privilégiera la modularité des navettes, tandis qu’un stockage de masse à rotation lente optimisera la densité des transstockeurs.
| Critère | Navettes autonomes | Transstockeurs |
|---|---|---|
| Densité maximale | Élevée (jusqu’à 65% de gain selon les solutions) | Très élevée (optimisation hauteur maximale) |
| Flexibilité d’extension | Élevée (ajout de robots/allées) | Faible (structure fixe) |
| Point de défaillance | Distribué (redondance possible) | Unique par allée |
| Investissement initial | Modulaire (OPEX possible) | Élevé (CAPEX important) |
Automatisation : comment réaffecter vos caristes pour éviter un conflit social ?
La transformation digitale des entrepôts échoue souvent non pas sur des problèmes techniques, mais sur une gestion inadéquate des transitions professionnelles. L’automatisation ne supprime pas l’humain : elle déplace les compétences des opérations répétitives vers la supervision systémique et la gestion d’exception. Cette évolution présente d’ailleurs un avantage majeur en termes de sécurité : 29% des accidents du travail mortels concernent des opérations de levage avec des machines mobiles, notamment des chariots élévateurs. Déplacer les caristes vers des postes de contrôle réduit drastiquement cette exposition aux risques.
La clé réside dans l’anticipation des trajectoires professionnelles. Il ne s’agit pas de former passivement, mais de créer des passerelles vers des métiers valorisants : superviseur de flotte robotisée, technicien de maintenance de niveau 1, ou pilote de flux chargé de la gestion des exceptions et de la qualité. Cette approche transforme la résistance en opportunité de développement de compétences.
Plan d’action pour la transition des équipes
- Cartographier les tâches supprimées et créer 2-3 rôles cibles valorisants (superviseur, technicien N1, pilote de flux) avec leurs compétences et grilles de progression
- Définir les parcours de formation certifiants et les phases de répétition opérationnelle avant mise en service
- Organiser des simulations de crise (pannes partielles, pics de flux) impliquant les opérateurs référents pour valider les procédures
- Préparer une montée en charge progressive avec des objectifs traçables (taux de service, files d’attente) et des rituels d’ajustement quotidiens
- Formaliser le passage en exploitation courante : astreinte technique, gestion des changements de paramétrage, et boucle d’amélioration continue avec les équipes terrain
Panne du système automatisé : comment assurer la continuité d’activité quand le robot s’arrête ?
La résilience d’un entrepôt automatisé ne se mesure pas à sa capacité à fonctionner en mode nominal, mais à sa capacité à maintenir un niveau de service acceptable lorsque 20% de sa flotte robotique est indisponible. Cette approche antifragile nécessite une conception dès l’origine des modes dégradés. L’illustration ci-dessous montre une allée avec bypass manuel, élément architectural souvent négligé mais critique pour la survie opérationnelle.
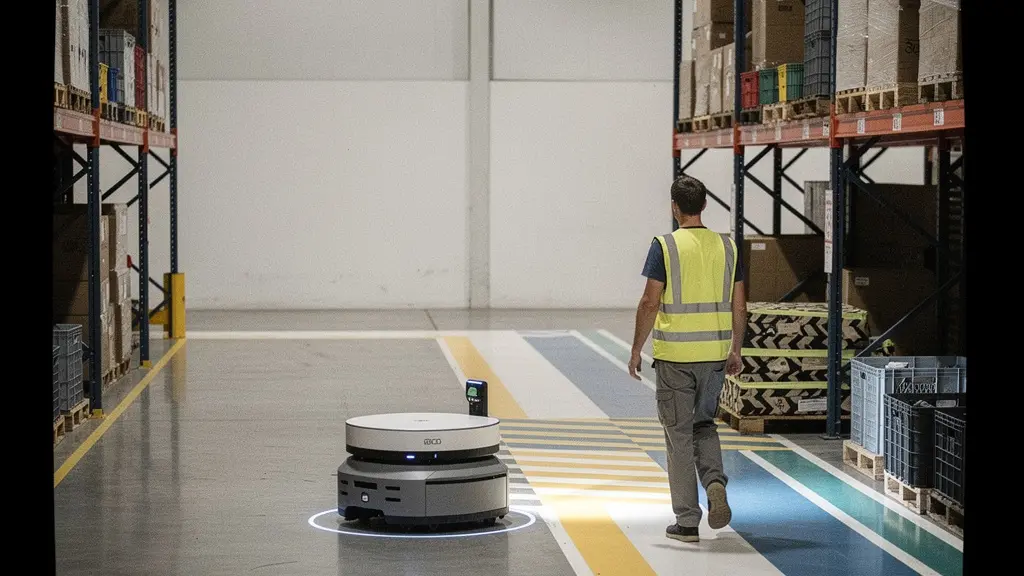
Les systèmes modernes intègrent des algorithmes de réaffectation dynamique des missions. En cas de panne d’un robot ou de blocage d’un passage, la flotte redistribue automatiquement les tâches sur les unités restantes, maintenant le débit global sans intervention humaine immédiate. Cependant, cette redondance logicielle doit s’accompagner d’une redondance physique : zones de stockage tampon (shadow stock) pour les références vitales, largeurs de couloir permettant l’intervention de chariots de secours, et procédures de bascule manuelle documentées.
La continuité d’activité exige également une sécurisation des dépendances informatiques. Un arrêt du réseau Wi-Fi ou un dysfonctionnement du serveur WCS paralyse souvent plus sûrement que la panne d’un robot. La redondance des infrastructures de communication et la présence de procédures de rétablissement testées régulièrement constituent les véritables garde-fous du système.
Systèmes rigides vs flexibles : l’erreur de dimensionnement qui bloque votre croissance future
Le piège classique de l’automatisation consiste à dimensionner un système pour absorber les pics de cinq ans, condamnant l’exploitation à supporter un actif sous-utilisé 80% du temps. L’alternative émerge avec les modèles économiques élastiques. Le marché du Robot-as-a-Service (RaaS) connaît une croissance de 31% selon l’International Federation of Robotics, signe d’une bascule vers des actifs loués plutôt qu’acquis.
Cette flexibilité s’étend aux architectures matérielles. Les systèmes modulaires permettent d’allonger les racks ou d’ajouter des allées sans reconfigurer l’ensemble de l’installation. Cette liquidité d’actifs contraste avec les infrastructures fixes dont la modification implique des arrêts de production coûteux et des travaux lourds.
L’erreur de dimensionnement ne tient donc pas qu’aux volumes : elle tient à l’incapacité à prévoir l’évolution des flux. Un système rigide optimisé pour une référence A peut devenir inefficace si le mix produits évolue vers des références B nécessitant des cadences différentes. La modularité permet d’adapter l’outil industriel à la stratégie commerciale, et non l’inverse.
WCS vs WMS : qui pilote quoi dans un entrepôt mécanisé ?
L’efficacité d’un entrepôt mécanisé repose sur une séparation claire des préoccupations entre deux couches logicielles distinctes. Le WMS (Warehouse Management System) agit comme le cerveau stratégique : il gère les stocks, les commandes clients, les priorités de préparation et les optimisations de picking en mode batch. Le WCS (Warehouse Control System) fonctionne comme le cerveau réflexe : il traduit les ordres du WMS en instructions temps réel pour les convoyeurs, les navettes et les robots, gérant les capteurs, les points de contrôle et les reprises d’erreur à la milliseconde.
Cette dichotomie évite les conflits de commande. Quand le WMS demande le prélèvement d’une palette, le WCS calcule la trajectoire optimale, gère les congestions et assure la synchronisation avec les postes de picking. L’interopérabilité entre ces couches et les équipements s’appuie désormais sur des standards comme le standard VDA 5050, qui uniformise la communication entre systèmes de gestion de flotte et véhicules autonomes, évitant le verrouillage propriétaire (lock-in) avec un seul fournisseur.
La performance globale dépend plus de la fluidité des échanges entre WMS et WCS que de la puissance brute de chacun. Une interface mal conçue crée des latences, des doubles prises de décision et des blocages qui annulent les gains des équipements automatiques.
Interface ERP-WMS : comment éviter les écarts de stock entre la compta et l’entrepôt ?
Le stock vu par la comptabilité (ERP) et le stock physique (WMS) divergent souvent, créant des tensions entre la direction financière et la logistique. Ces écarts naissent généralement dans la zone grise du stock en transit : marchandises déjà expédiées selon l’entrepôt mais pas encore reçues par le client, ou inversement. Sans synchronisation temps réel, ces décalages génèrent des provisions financières erronées et des ruptures de service invisibles.
L’intégration de technologies de traçabilité automatique, comme le RFID couplé à des architectures de données distribuées, permet de réduire ces zones d’ombre. Chaque mouvement physique devient un événement comptable immédiat. Cette visibilité totale conditionne d’ailleurs la rentabilité des projets : une enquête MIT/Mecalux indique que les entrepôts les plus performants affichent un délai moyen d’amortissement de deux à trois ans, précisément grâce à cette maîtrise des données qui optimise l’occupation des stocks et réduit les immobilisations.
La clé réside dans la définition claire des périmètres de responsabilité : l’ERP gère la propriété et la valorisation, le WMS gère la localisation physique et la disponibilité opérationnelle. L’interface doit garantir que toute modification d’état dans l’un se répercute dans l’autre sous un délai de secondes, et non de batchs nocturnes.
Facteurs de pénibilité : votre entrepôt déclenche-t-il des points retraite pour vos salariés ?
L’automatisation représente une opportunité unique de réduire les facteurs de pénibilité reconnus par la réglementation française : manutention de charges lourdes, postures pénibles, travail en équipes alternantes ou exposition au bruit. En confiant aux robots les tâches à risque mécanique, on réduit l’exposition des opérateurs aux contraintes physiques lourdes. Cette réduction de la pénibilité n’est pas un coût caché mais un investissement dans la durabilité des ressources humaines.
L’évaluation passe par une mise à jour rigoureuse du Document Unique d’Évaluation des Risques Professionnels (DUERP). L’introduction de la coactivité hommes-robots introduit de nouveaux risques (circulations mixtes, zones d’intervention) qu’il convient de documenter et de prévenir par des séparations physiques ou temporelles des flux.
Les points de vigilance incluent :
- La vérification annuelle de la mise à jour du DUERP après tout changement d’équipement
- L’archivage traçable des versions antérieures pour démontrer la progression des mesures de prévention
- La formation spécifique à la coactivité avec les systèmes automatiques
- Le contrôle terrain post-déploiement pour identifier les écarts entre théorie et pratique
- La documentation des procédures de bypass manuel qui préservent la sécurité des opérateurs
À retenir
- Le ROI robotique dépend plus de l’orchestration logicielle (WCS/WMS) et de la flexibilité systémique que du débit brut des machines
- La réaffectation des caristes vers des métiers de supervision et maintenance est un levier de sécurité (réduction des accidents) et d’acceptation sociale
- L’architecture doit privilégier la modularité (RaaS, AMR) pour éviter l’obsolescence par surdimensionnement rigide
Pourquoi les robots AMR remplacent-ils les convoyeurs fixes dans les entrepôts modernes ?
La transition des convoyeurs fixes vers les robots mobiles autonomes (AMR) illustre une évolution fondamentale de la topologie logistique : du modèle ligne (flow shop) vers le modèle réseau (job shop). Les convoyeurs imposent une séquence rigide des opérations ; toute modification du layout nécessite des travaux lourds et l’arrêt de la production. Les AMR, guidés par des infrastructures de navigation légères, redessinent leurs trajectoires via software, offrant une réconfigurabilité instantanée.
Cette souplesse s’accompagne d’une meilleure utilisation des ressources. Un convoyeur fixe consomme de l’énergie et occupe du volume en permanence, qu’il transporte une charge ou non. Un AMR ne consomme que pendant le déplacement réel et libère l’espace quand il passe à une autre tâche. Le marché confirme cette tendance : selon l’International Federation of Robotics, 102 900 unités de robots de service pour le transport et la logistique ont été vendues en 2024 (+14%), avec une croissance particulièrement marquée du modèle RaaS (+42%).
Les partenariats technologiques récents, comme celui entre SSI Schaefer et Moffett Automation autour de navettes palettes à déplacement libre, montrent que l’avenir appartient aux systèmes hybrides combinant la densité du stockage fixe et la flexibilité du transport mobile. Cette convergence permet d’envisager des entrepôts qui évoluent physiquement au rythme des saisons commerciales, et non comme des monuments figés dans le béton.
Évaluez dès maintenant la capacité de votre architecture actuelle à intégrer ces niveaux d’orchestration et de flexibilité, ou sollicitez un audit de maturité pour identifier les goulots d’étranglement prioritaires à traiter avant tout investissement majeur.